
فهرست مطالب
- ساختار و عملکرد گیربکس خورشیدی در استپ موتور
- مزایا و معایب استفاده از گیربکس خورشیدی با استپ موتور
- انواع نسبت های کاهش و اثر آن بر عملکرد
- معیارهای کلیدی برای انتخاب گیربکس خورشیدی مناسب
- مقایسه گیربکس خورشیدی با گیربکس ساده و هارمونیک
- کاربردهای رایج گیربکس خورشیدی استپ موتور
- نکات نصب، نگهداری و عیب یابی
- سوالات متداول (FAQ)
در دنیای اتوماسیون صنعتی و کنترل حرکت، استپ موتورها به عنوان عملگرهایی دقیق و مقرون به صرفه شناخته می شوند. اما بسیاری از کاربردها به گشتاوری بیش از آنچه یک استپ موتور به تنهایی ارائه می دهد نیاز دارند، یا لازم است اینرسی بار به گونه ای تطبیق یابد که لرزش و پرش گام حذف شود. اینجاست که گیربکس خورشیدی استپ موتور به عنوان یک راه حل مکانیکی هوشمندانه وارد میدان می شود. این مجموعه که از اتصال یک استپ موتور به یک گیربکس سیاره ای (خورشیدی) تشکیل شده است، امکان دستیابی هم زمان به گشتاور بالا، دقت حرکتی عالی و فشردگی ابعاد را فراهم می کند. در این مقاله، ساختار، مزایا، معیارهای انتخاب و کاربردهای این ترکیب پرکاربرد را از نگاه فنی و تجاری بررسی می کنیم تا بتوانید بهترین گزینه را برای پروژه خود برگزینید.
| ویژگی | جزئیات و محدوده ها |
|---|---|
| نسبت کاهش | از ۳:۱ تا ۱۰۰:۱ و حتی بیشتر در مدل های چندطبقه |
| لقی (Backlash) | از حدود ۱۰ آرک-دقیقه در مدل های استاندارد تا کمتر از ۱ آرک-دقیقه در انواع دقیق |
| بازده | معمولاً ۹۰٪-۹۷٪ در هر طبقه، وابسته به کیفیت دنده ها و روان کاری |
| ظرفیت گشتاور خروجی | از چند نیوتن متر در سایزهای NEMA 17 تا بیش از ۵۰ نیوتن متر برای NEMA 34 |
| ابعاد و وزن | طراحی بسیار فشرده؛ وزن کم به واسطه توزیع بار بین سه سیاره |
| هزینه نسبی | بیشتر از گیربکس ساده اما بسیار کمتر از گیربکس هارمونیک با دقت مشابه |
| سازگاری با استپ موتور | معمولاً فلنج های استاندارد NEMA (17, 23, 34) و شفت های متنوع |
ساختار و عملکرد گیربکس خورشیدی در استپ موتور
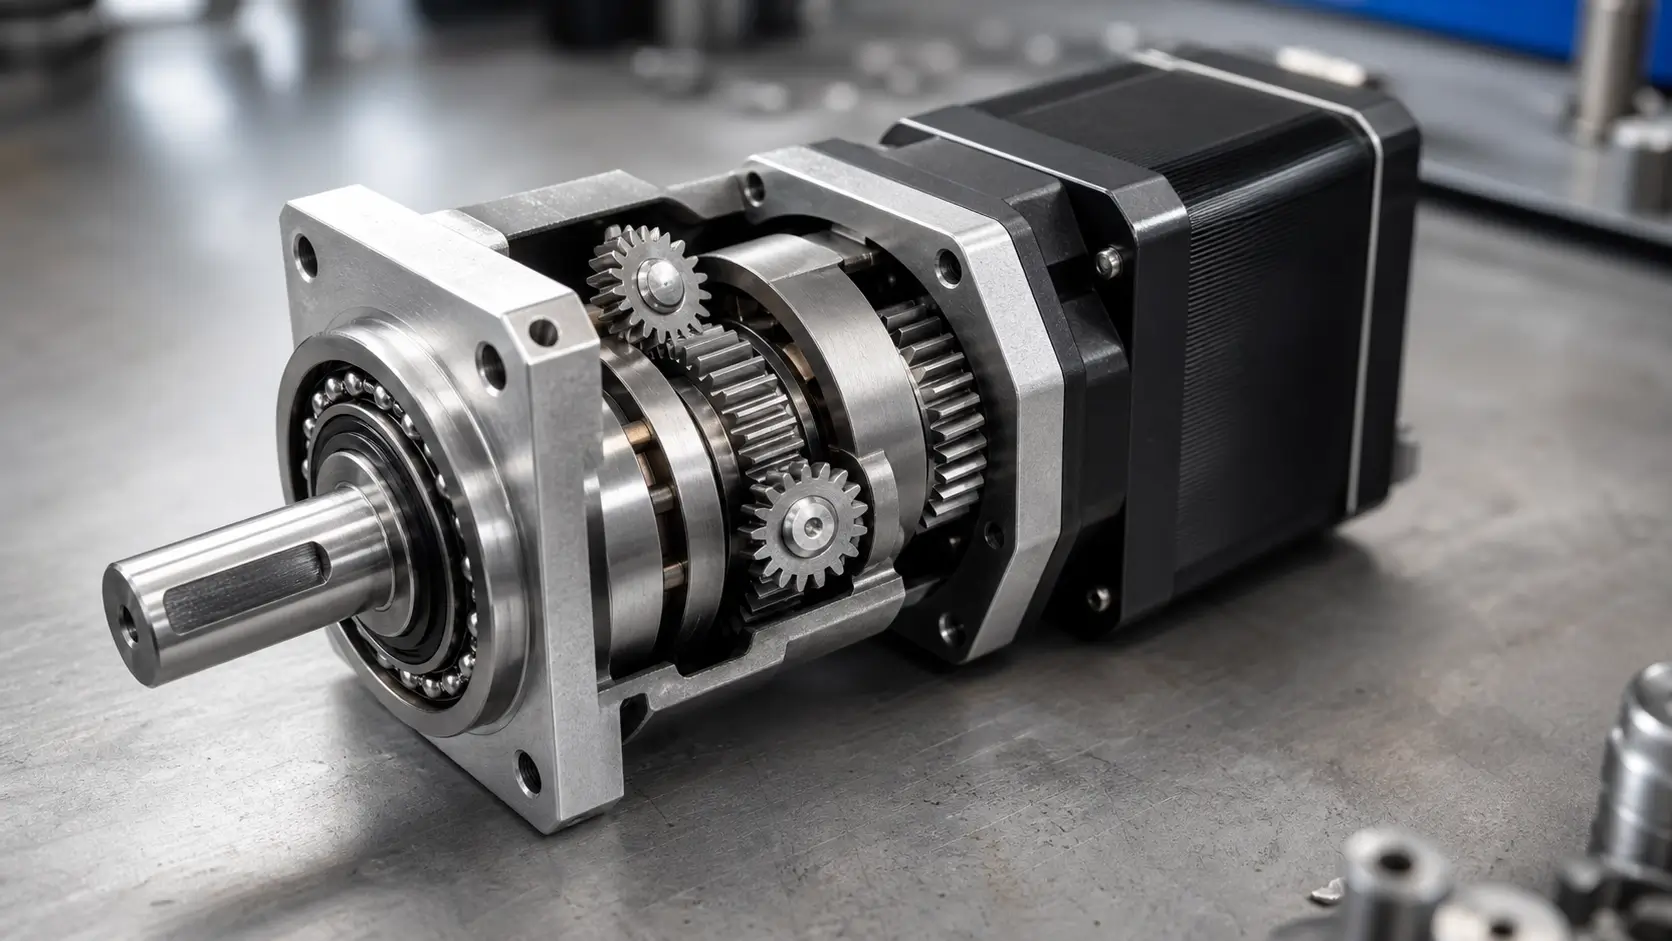
گیربکس خورشیدی که به آن گیربکس سیاره ای نیز گفته می شود، یک مکانیزم چرخ دنده ای با چگالی توان بالا است. در این بخش ابتدا اجزای داخلی آن را معرفی کرده و سپس نحوه افزایش گشتاور و تفاوت آن با گیربکس های مستقیم را توضیح می دهیم.
اجزای داخلی گیربکس خورشیدی (خورشید، سیاره، رینگ)
قلب تپنده یک گیربکس خورشیدی از سه جزء اصلی تشکیل شده است: دنده خورشید (Sun Gear) که به شفت ورودی (محور استپ موتور) متصل می شود، دنده های سیاره (Planet Gears) که حول دنده خورشید می چرخند و بر روی یک بازوی حامل (Carrier) سوار شده اند، و دنده رینگ (Ring Gear) که دنده های سیاره درون آن می غلتند. این آرایش باعث می شود بار بین سه یا چهار دنده سیاره تقسیم شود و نیرو به صورت متقارن منتقل گردد. در نتیجه گیربکس خورشیدی نسبت به گیربکس های ساده با اندازه مشابه، گشتاور خروجی بسیار بالاتری تحمل می کند.
در مدل های چندطبقه (دو یا سه طبقه)، مجموعه حامل طبقه اول به دنده خورشید طبقه بعدی متصل می شود و بدین ترتیب نسبت کاهش بزرگ تری به دست می آید. جنس دنده ها معمولاً از فولاد آلیاژی با عملیات حرارتی یا برنز برای دنده رینگ در نمونه های کم لقی است. طبق استاندارد ISO 1328 برای دقت دنده ها، کیفیت ساخت مستقیماً بر لقی و صافی حرکت تأثیر می گذارد. روان کاری داخلی نیز با گریس مخصوص انجام می شود که برای عمر طولانی و کاهش اصطکاک ضروری است.
نحوه افزایش گشتاور و کاهش سرعت
وقتی شفت استپ موتور، دنده خورشید را با سرعت ورودی $n{in}$ و گشتاور $T{in}$ می چرخاند، دنده های سیاره به دلیل درگیری با رینگ ثابت، حرکت ترکیبی چرخش و انتقال انجام می دهند. حامل خروجی با سرعت کاهش یافته ای معادل $n{out} = n{in} / i$ می چرخد که $i$ نسبت کاهش است. گشتاور خروجی نیز تقریباً به $T{out} = i imes \eta imes T{in}$ می رسد که $\eta$ بازده هر طبقه است. برای یک گیربکس ۵:۱ با بازده ۹۲٪، گشتاور مؤثر خروجی حدود ۴.۶ برابر گشتاور ورودی خواهد بود. این افزایش گشتاور امکان جابه جایی بارهای سنگین تر را بدون نیاز به استپ موتور بزرگ تر فراهم می کند.
از سوی دیگر، سرعت خروجی کاهش می یابد و این دقیقاً همان رفتاری است که در کاربردهای موقعیت یابی دقیق مانند CNC یا ربات ها مطلوب است، زیرا استپ موتورها ذاتاً در سرعت های پایین تر گشتاور بیشتری دارند. به عبارتی با انتخاب نسبت مناسب، استپ موتور می تواند در ناحیه بهینه منحنی گشتاور-سرعت خود کار کند و لرزش های ناشی از رزونانس نیز کاهش یابد.
تفاوت با گیربکس مستقیم
در گیربکس مستقیم (Spur Gearbox) با چرخ دنده های مورب یا ساده، معمولاً تنها یک جفت دنده درگیر است که نیرو بر یک محور متمرکز می شود. این مسئله باعث می شود برای تحمل گشتاور بالا به ابعاد بسیار بزرگ تری نیاز باشد و بازده پایین تر و لقی بیشتری رخ دهد. در مقابل، در گیربکس خورشیدی توزیع نیرو میان چند سیاره موجب فشردگی ابعاد، افزایش صافی حرکت و کاهش تنش های تماسی می شود. همچنین به دلیل هم محور بودن ورودی و خروجی، مونتاژ و هم راستاسازی با استپ موتور آسان تر است. به همین دلیل گیربکس خورشیدی انتخاب اصلی در سیستم های کنترل حرکت دقیق بر پایه استپ موتور به شمار می رود.
مزایا و معایب استفاده از گیربکس خورشیدی با استپ موتور
هر راه حل مهندسی همراه با نقاط قوت و ضعف است. در ادامه مزایا و معایب کلیدی این ترکیب را از منظر عملیاتی و اقتصادی می کاویم.
مزایا: دقت بالا، گشتاور زیاد، فشردگی
گیربکس خورشیدی به طور ذاتی قابلیت دستیابی به دقت موقعیت یابی بالا را دارد. چون خطای انتقال دنده میان چندین سیاره متوسط گیری می شود، خطای کلی زاویه ای کمتر از یک جفت دنده ساده است. بعلاوه، چگالی گشتاور آن بسیار بالاست: یک گیربکس ۸۶ میلی متری می تواند گشتاور خروجی چند ده نیوتن متر را در فضایی اندک مهیا کند. این فشردگی در طراحی تجهیزات مدرن که حجم و وزن اهمیت زیادی دارند، یک مزیت رقابتی محسوب می شود. همچنین تنوع نسبت های کاهش، انعطاف پذیری بی نظیری برای تطبیق با منحنی گشتاور-سرعت استپ موتور فراهم می کند و می تواند لرزش های ذاتی استپ را در سرعت های پایین به شکلی مؤثر میرا کند.
علاوه بر این، امکان انتخاب کلاس لقی مختلف (از استاندارد تا فوق دقیق) به طراح اجازه می دهد بر اساس بودجه و نیاز، بهترین گزینه را برگزیند. بسیاری از سازندگان مطرح مانند Nanotec و Oriental Motor گیربکس هایی با لقی کمتر از ۳ آرک-دقیقه ارائه می دهند که در جایگاه هایی که حرکت برگشتی باید حداقل باشد، ایده آل هستند.
معایب: لقی (Backlash)، هزینه، پیچیدگی نصب
لقی مکانیکی بزرگ ترین چالش است. هرچند گیربکس های خورشیدی دقیق با پیش بارگذاری یا دنده های دقیق، لقی را به شدت کاهش می دهند، اما حتی مقادیر کم نیز در سیستم های حلقه باز استپ می تواند خطای موقعیت غیرقابل جبران ایجاد کند. برای کاربردهایی که نیاز به دقت زیر میکرون دارند، ممکن است نیاز به گیربکس های هارمونیک یا سیکلوئیدی باشد که هزینه چند برابری دارند.
هزینه نسبت به گیربکس های ساده مشابه بالاتر است، زیرا ساخت دنده های سیاره ای با دقت بالا و مونتاژ دقیق نیازمند فرآیندهای پیچیده تر است. نصب صحیح نیز حیاتی است: هرگونه ناهمراستایی بین شفت موتور و گیربکس می تواند به سایش زودرس، افزایش نویز و کاهش عمر منجر شود. همچنین وزن و اینرسی اضافی گیربکس (هرچند اندک) باید در محاسبات دینامیکی لحاظ شود.
تأثیر لقی بر دقت موقعیت یابی
در یک سیستم حلقه باز استپ موتور، لقی باعث می شود هنگام تغییر جهت چرخش، شفت خروجی به اندازه فاصله آزاد بین دنده ها حرکت نکند. برای نمونه، اگر لقی ۳۰ آرک-دقیقه (۰.۵ درجه) باشد، در یک محور پیچ سرب با گام ۵ میلی متر، خطای موقعیت معادل حدود ۷ میکرومتر خواهد بود. هرچند در بسیاری از کاربردهای صنعتی این مقدار ناچیز است، اما در ماشین های اندازه گیری یا میکروسکوپی مشکل ساز می شود. طبق راهنماهای فنی Lin Engineering، برای جبران لقی می توان از انکودر چرخشی بر روی شفت خروجی و تبدیل سیستم به حالت حلقه بسته استفاده کرد، یا از فرمان های جبران در کنترلر بهره برد. انتخاب گیربکس با لقی بسیار کم (مانند مدل های دقیق MOONS’) غالباً مقرون به صرفه تر از افزودن سیستم فیدبک پیچیده است.
انواع نسبت های کاهش و اثر آن بر عملکرد
انتخاب نسبت کاهش مستقیماً گشتاور، سرعت، اینرسی معادل و دقت را تحت تأثیر قرار می دهد. در این قسمت نسبت ها را به سه دسته تقسیم می کنیم و رفتار هر گروه را تحلیل می نماییم.
نسبت کاهش بالا (۱۰:۱ و بیشتر)
نسبت های بالا (برای مثال ۲۰:۱، ۵۰:۱، ۱۰۰:۱) برای مواقعی استفاده می شوند که نیاز به گشتاور بسیار زیاد و سرعت خروجی بسیار پایین است. در این محدوده، اینرسی بار از دید موتور به شدت کاهش می یابد (متناسب با مربع نسبت کاهش). این خاصیت به استپ موتور اجازه می دهد بارهای اینرسی بالا را بدون نوسان یا از دست رفتن گام کنترل کند. در عین حال، سرعت موتور برای دست یابی به سرعت خطی معقول ممکن است از محدوده مجاز آن خارج شود، زیرا استپ موتورها با افزایش فرکانس پله، گشتاور خود را از دست می دهند. بنابراین استفاده از نسبت های خیلی بالا مستلزم بررسی دقیق منحنی گشتاور-سرعت استپ موتور است تا در سرعت چرخش بالای موتور (که گشتاور موتور افت می کند) همچنان گشتاور خروجی کافی وجود داشته باشد.
دومین نکته، حداقل پله خروجی است. با نسبت بالا، زاویه گام مؤثر بسیار کوچک می شود؛ برای مثال یک استپ موتور ۱.۸ درجه با نسبت ۵۰:۱، حرکت ۰.۰۳۶ درجه به ازای هر پله کامل خواهد داشت. این دقت ظاهری عالی است، اما اگر لقی گیربکس در حد ۰.۱ درجه باشد، عملاً دقت موقعیت یابی نهایی تحت الشعاع لقی قرار می گیرد. بنابراین در نسبت های بالا، حتماً باید از گیربکسی با کلاس لقی بسیار کم استفاده شود.
نسبت کاهش متوسط (۵:۱ تا ۱۰:۱)
این بازه پرکاربردترین نسبت ها را در سیستم های CNC و رباتیک شامل می شود. نسبت ۵:۱ تعادل خوبی میان افزایش گشتاور و کاهش سرعت برقرار می کند؛ سرعت موتور در محدوده مجاز باقی می ماند و گشتاور خروجی معمولاً ۴ تا ۹ برابر افزایش می یابد. این نسبت ها همچنین اینرسی بار را به طور قابل توجهی کاهش می دهند و ضریب اینرسی معمولاً در محدوده مطمئن (۱:۱۰ یا کمتر) قرار می گیرد. طبق مستندات فنی Oriental Motor، در این محدوده می توان بدون نیاز به سیستم حلقه بسته، حرکتی نرم و عاری از پرش داشت. برای بسیاری از محورهای انتقال توان، نسبت ۵:۱ تا ۱۰:۱ نقطه بهینه از نظر قیمت، اندازه و عملکرد است.
نسبت کاهش پایین (۳:۱ تا ۵:۱)
نسبت های پایین عمدتاً برای جلوگیری از کاهش بیش از حد سرعت و یا زمانی که بار اینرسی پایینی دارد و صرفاً نیاز به مقداری افزایش گشتاور است، انتخاب می شوند. در این محدوده، مزیت اصلی تطابق بهتر اینرسی و میرا کردن لرزش های فرکانس پایین استپ موتور است، نه لزوماً افزایش چشمگیر گشتاور. همچنین خطای زاویه ای ناشی از لقی تأثیر کمتری بر دقت موقعیت نهایی دارد، زیرا نسبت دنده کوچک تر، خطا را کمتر تقویت می کند. یک نمونه رایج، اتصال مستقیم محور Z در پرینتر سه بعدی است که نیازمند جابه جایی های کوچک با دقت بالا بوده و سرعت چرخش بالایی نمی خواهد.
تطابق نسبت کاهش با نیاز گشتاور و سرعت
انتخاب نسبت بهینه صرفاً یک محاسبه استاتیک نیست. باید گشتاور مورد نیاز بار در سرعت عملکرد (با احتساب شتاب) محاسبه و سپس گشتاور لازم از موتور با در نظر گرفتن نسبت کاهش و بازده تعیین شود. همچنین حداکثر سرعت ورودی مجاز برای گیربکس باید رعایت شود؛ در سرعت های بالا، افزایش دما و کاهش عمر روان کار رخ می دهد. اغلب فروشندگان و سازندگان، نرم افزارهای انتخاب آنلاین مانند Stepper Motor Calculator ارائه می دهند که با ورود پارامترهای بار، بهترین نسبت و اندازه موتور را پیشنهاد می دهند. این ابزارها مبتنی بر الگوریتم های تأییدشده مطابق استاندارد AGMA (انجمن سازندگان چرخ دنده آمریکا) هستند و از خطای انسانی می کاهند.
معیارهای کلیدی برای انتخاب گیربکس خورشیدی مناسب
فراتر از نسبت کاهش، عوامل متعددی در عملکرد نهایی و عمر مفید سیستم نقش دارند. در ادامه به مهم ترین آن ها می پردازیم.
میزان گشتاور خروجی و اینرسی
گشتاور خروجی نامی و بیشینه گیربکس باید از گشتاور پیوسته و لحظه ای بار بیشتر باشد. در غیر این صورت، خطر شکست دنده ها یا تغییر شکل پلاستیک وجود دارد. از طرفی، اینرسی بار (ممان اینرسی جرمی قطعات متحرک) منعکس شده به سمت موتور با مربع نسبت کاهش تغییر می کند: $J{reflected} = J{load} / i^2$. این مقدار مجموعاً با اینرسی خود گیربکس، باید با اینرسی روتور موتور تناسب داشته باشد. یک قاعده تجربی معتبر آن است که نسبت اینرسی کل به اینرسی روتور از ۱۰:۱ بیشتر نشود، در غیر این صورت کنترل نوسانات دشوار و احتمال از دست رفتن گام وجود دارد. در کاربردهای دقیق، این نسبت بهتر است زیر ۵:۱ نگه داشته شود.
کلاس دقت و میزان لقی مجاز
لقی در سه کلاس کلی دسته بندی می شود: استاندارد (بیشتر از ۲۰ آرک-دقیقه)، دقیق (بین ۳ تا ۱۰ آرک-دقیقه)، و فوق دقیق (کمتر از ۳ آرک-دقیقه). در ماشین های CNC و سیستم های اندازه گیری، لقی ۳ آرک-دقیقه یا کمتر مطلوب است، اما برای یک نوار نقاله صنعتی ساده، لقی ۲۰ آرک-دقیقه کاملاً قابل قبول خواهد بود. گیربکس های دقیق معمولاً از دنده های سنگ زده و پیش بارگذاری فنری یا تنظیم مرکز دنده استفاده می کنند. برندهایی همچون StepperOnline و MOONS’ مدل هایی با لقی صفر (Zero Backlash) از طریق دنده های اسپلیت یا فنری ارائه می دهند که برای حرکات رفت وبرگشتی ایده آل است، هرچند هزینه بیشتری دارند.
نوع اتصال به شفت (اینلاین، فلت، کوپلینگ)
روش اتصال مکانیکی بین گیربکس و بار، قابلیت اطمینان سیستم را تعیین می کند. خروجی گیربکس معمولاً به صورت شفت ساده (اینلاین)، شفت با خار یا فلنج توخالی است. انتخاب کوپلینگ مناسب (مثلاً کوپلینگ دندانه ای یا بلمر ) برای جلوگیری از انتقال بارهای شعاعی و خمشی به یاتاقان های خروجی حیاتی است. بار شعاعی اعمالی به شفت خروجی نباید از حد مجاز سازنده تجاوز کند، در غیر این صورت باعث لقی زودرس، نویز و شکست یاتاقان ها می شود. همچنین گیربکس هایی با شفت ورودی توخالی و کلمپ مستقیم به شفت موتور، نیاز به تراشکاری قطعه واسط را حذف و نصب را ساده می کنند.
ولتاژ و جریان استپ موتور متناسب
هرچند ولتاژ و جریان مستقیماً به گیربکس ربط ندارند، اما باید سازگار باشند. اگر موتور با جریان بالا انتخاب شود، گرمای تولیدی می تواند به گیربکس منتقل و روان کار را تخریب کند. همچنین در کاربردهایی که موتور در سرعت های بالا می چرخد (به دلیل نسبت کاهش بزرگ)، ولتاژ تغذیه باید به قدری بالا باشد که جریان بتواند با افزایش فرکانس پالس ها حفظ شود و گشتاور افت نکند. درایورهای میکرواستپ با قابلیت کنترل جریان و تنظیم ولتاژ بالا (مثلاً ۴۸ ولت) معمولاً همراهی مناسبی برای چنین مجموعه ای هستند.
مقایسه گیربکس خورشیدی با گیربکس ساده و هارمونیک
انتخاب نوع گیربکس مستقیماً بر دقت، هزینه و حجم نصب اثر می گذارد. در این بخش، تفاوت های بنیادین را بررسی می کنیم.
تفاوت در لقی، بازده و هزینه
گیربکس ساده (چرخ دنده ساده یا مورب) با لقی ۲۰-۶۰ آرک-دقیقه و بازده ۷۰-۸۵٪، ارزان ترین گزینه است اما برای موقعیت یابی دقیق مناسب نیست. گیربکس خورشیدی با بازده ۹۰-۹۷٪ و لقی قابل انتخاب (۳ تا ۲۰ آرک-دقیقه) گزینه میانی از نظر قیمت و عملکرد است. در مقابل، گیربکس هارمونیک لقی صفر (کمتر از ۱ آرک-دقیقه) و دقت فوق العاده دارد، اما بازده آن حدود ۷۰-۸۵٪ و هزینه اش چندین برابر یک خورشیدی هم سایز است. بنابراین برای پروژه ای که بودجه محدودی دارد و لقی ۵ آرک-دقیقه قابل قبول است، گیربکس خورشیدی انتخاب هوشمندانه تری محسوب می شود.
کاربردهای هر نوع در رباتیک و ماشین آلات
در بازوهای رباتیک بزرگ و مفاصل اصلی که به دقت زیر میلی رادیان نیاز دارند، هارمونیک غالب است. اما در محورهای انتهایی سبک تر، پنجه ها، یا دستگاه های CNC رومیزی، گیربکس خورشیدی به دلیل حجم کوچک و قیمت مناسب، نقش اصلی را ایفا می کند. گیربکس ساده هم در نوار نقاله ها و بالابرها که دقت درج ه دوم اهمیت دارد، استفاده می شود. بر اساس نمونه های صنعتی مشاهده شده در محصولات Oriental Motor، تعداد زیادی از محورهای دقت بالا با ترکیب استپ موتور و گیربکس خورشیدی تجهیز می شوند.
جایگزینی در کاربردهای با دقت بسیار بالا
اگر دقت کمتر از ۱ آرک-دقیقه ضروری باشد، گیربکس خورشیدی به تنهایی کافی نیست؛ مگر آنکه از مدل های پیش بارگذاری شده با دنده های دقیق استفاده شود که قیمت آن ها به گیربکس هارمونیک نزدیک می شود. در چنین شرایطی، طراحان گاهی به جای ارتقای گیربکس، از انکودر خطی یا زاویه ای مستقیم بر روی بار استفاده می کنند تا لقی را در کنترل جبران کنند. این روش در بسیاری از دستگاه های برش لیزری و میکروسکوپ های الکترونی رایج است.
کاربردهای رایج گیربکس خورشیدی استپ موتور
ترکیب گشتاور بالا، دقت حرکتی و قیمت رقابتی، باعث نفوذ این مجموعه در صنایع گوناگون شده است.
پرینترهای سه بعدی و CNC
در پرینترهای سه بعدی، اکسترودرها و محورهای Z اغلب از استپ موتور با گیربکس خورشیدی برای دریافت گشتاور ثابت در سرعت های پایین استفاده می کنند. به ویژه در پرینترهای فیلامنت فلزی یا گل رس که نیروی فشاری بالایی نیاز است. در ماشین های CNC، محورهای دوار (Rotary Axis) و تغذیه محور با پیچ سرب غالباً مجهز به این مجموعه اند تا نوسان های ناشی از اینرسی بالا را مهار کنند و سطح صاف تری تولید نمایند.
بازوهای رباتیک و محرک های دقیق
ربات های همکار (Cobot) و بازوهای آموزشی، اغلب در مفاصل خود از استپ موتورهای گیربکس دار استفاده می کنند. دلیل آن، توانایی حفظ گشتاور نگه دارنده (Holding Torque) بدون مصرف انرژی زیاد در توقف ها است. همچنین در دوربین های پن-تیلت صنعتی و آنتن های ردیاب، این مجموعه حرکتی روان و بدون نویز ارائه می دهد.
تجهیزات پزشکی و آزمایشگاهی
پمپ های سرنگی، آنالایزرهای خون و دستگاه های میکروفلوییدیک نیازمند دوزینگ دقیق با حجم های بسیار کم هستند. استپ موتور با گیربکس خورشیدی می تواند با گام های ریز (با کمک میکرواستپ) و گشتاور کافی، جریان سیال را کنترل کند. مهم تر آنکه بی صدا بودن و عدم تولید جرقه این مجموعه، الزامات محیط های پزشکی را برآورده می سازد.
خودکارسازی صنعتی و خطوط مونتاژ
در ایستگاه های پیک اند-پلیس (Pick & Place)، محرک های ایندکس کننده و میزهای چرخان، گیربکس خورشیدی استپ موتور به دلیل زمان پاسخ سریع و قابلیت توقف دقیق در موقعیت های تعریف شده، انتخاب رایجی است. همچنین در دستگاه های بسته بندی و لیبل زنی، این ترکیب دقت تکرارپذیری بالایی را در چرخه های متوالی تضمین می کند.
نکات نصب، نگهداری و عیب یابی
نصب صحیح، تضمین کننده دستیابی به عملکرد نامی و افزایش طول عمر مجموعه است.
نحوه اتصال صحیح استپ موتور به گیربکس
ابتدا اطمینان حاصل کنید که سطوح فلنج موتور و گیربکس تمیز و عاری از هرگونه براده یا پلیسه باشد. پیچ های نصب را به صورت قطری و با گشتاور توصیه شده سازنده سفت کنید. از به کار بردن چکش یا ضربه مستقیم به شفت خودداری نمایید. برای هم راستاسازی دقیق، استفاده از کوپلینگ انعطاف پذیر با قابلیت جبران ناهمراستایی کم توصیه می شود. در مدل هایی که گیربکس مستقیماً به شفت موتور کلمپ می شود، پیچ کلمپ را با آچار گشتاور تنظیم کنید تا از لغزش جلوگیری شود.
روان کاری و جلوگیری از فرسایش
گیربکس های خورشیدی کوچک اغلب با گریس پایه لیتیوم یا سنتتیک پر شده و برای طول عمر معمولاً نیازی به تعویض ندارند. با این حال، در صورت کارکرد در دماهای بالا (بیش از ۸۰ درجه سانتی گراد) یا سرعت های فراتر از حد مجاز، روان کار ممکن است اکسید یا تخلیه شود. توصیه می شود پس از هر ۲۰۰۰ ساعت کارکرد (بسته به دستورالعمل سازنده)، وضعیت گریس و صدا بررسی شود. در صورت شنیدن نویز غیرعادی، احتمال وجود آلودگی یا شکستگی دنده وجود دارد و باید سریعاً بررسی گردد.
عیب یابی لقی و نویز
اگر در سیستم لقی بیش از حد حس می شود، ابتدا اتصالات مکانیکی و کوپلینگ را بازرسی کنید؛ بسیاری از اوقات مشکل از شل شدن پیچ های ست اسکرو یا سایش کوپلینگ است. در صورتی که خود گیربکس لقی دارد، معمولاً به علت فرسایش دندانه ها یا خرابی یاتاقان هاست. نویز تق تق یا زوزه در سرعت های بالا می تواند نشانه روان کاری ناکافی یا ناهمراستایی باشد. ضمناً استفاده از درایور با میرایی الکترونیکی می تواند لرزش هایی که منجر به ضربه دندانه ها می شود را کاهش دهد.
سوالات متداول (FAQ)
آیا می توان گیربکس خورشیدی را با هر استپ موتوری استفاده کرد؟
از نظر تئوری بله، اما عملاً باید فلنج و قطر شفت سازگار باشند. گیربکس های تجاری معمولاً برای اندازه های استاندارد NEMA (17، 23، 34 و 42) ساخته می شوند. همچنین حداکثر گشتاور ورودی و سرعت مجاز گیربکس باید با مشخصات استپ موتور مطابقت داشته باشد. پیش از خرید، حتماً دیتاشیت هر دو قطعه را مقایسه کنید.
چگونه لقی گیربکس را اندازه گیری کنیم؟
روش ساده آن است که شفت ورودی (سمت موتور) را ثابت کرده و با یک میکرومتر یا عقربه اندازه گیر زاویه ای بر روی شفت خروجی، میزان بازی رفت و برگشت را اندازه گیری کنید. روش دقیق تر استفاده از انکودر دوطرفه است: شفت ورودی را حرکت داده و اختلاف زاویه ورودی و خروجی را ثبت کنید. مقدار لقی معمولاً به صورت آرک-دقیقه (arc-min) بیان می شود.
تأثیر گیربکس بر نرخ پله (Step Rate) چیست؟
گیربکس تأثیری بر فرکانس پله های ورودی ندارد، اما زاویه گام مؤثر در خروجی را کاهش می دهد. برای یک استپ موتور ۱.۸ درجه با نسبت ۵:۱، هر پله کامل معادل ۰.۳۶ درجه حرکت خروجی خواهد بود. بنابراین نرخ پله لازم برای رسیدن به یک سرعت خاص، باید متناسب با نسبت افزایش یابد تا موتور بتواند آن سرعت را تأمین کند. این موضوع در تنظیمات شتاب و سرعت کنترلر باید لحاظ شود.
مطالب مرتبط جهت مطالعه:
دیدگاهتان را بنویسید