
فهرست مطالب
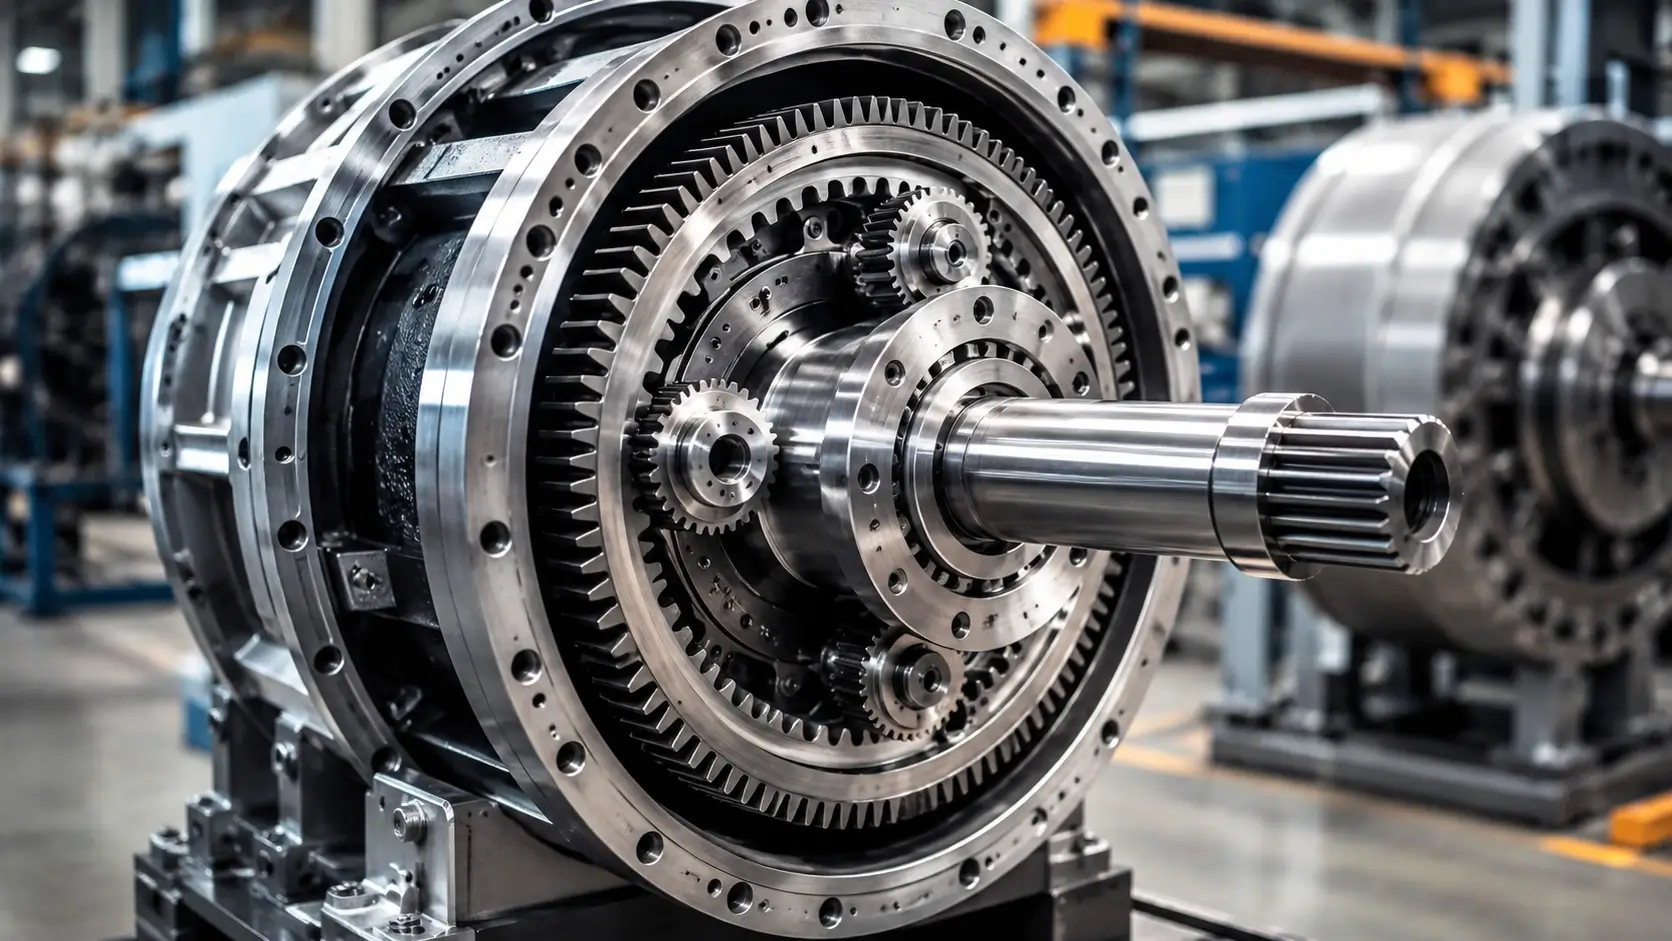
در دنیای انتقال قدرت، گشتاور معیار اصلی سنجش توانایی یک گیربکس در غلبه بر مقاومت بار است. گیربکس خورشیدی (سیاره ای) به دلیل چگالی گشتاور فوق العاده، در کاربردهایی که فضای محدود و نیاز به گشتاور بالا وجود دارد حرف اول را می زند. این نوع گیربکس با توزیع متوازن بار میان چند چرخ دنده سیاره ای، می تواند گشتاورهای سنگین را در حجمی فشرده تحمل کند. در این مقاله، از تعریف پایه گشتاور در این مجموعه شروع می کنیم، فرمول های طراحی را بررسی می کنیم و سپس به عوامل تعیین کننده ظرفیت گشتاور می پردازیم تا بتوانید انتخابی آگاهانه و فنی داشته باشید.
| نوع گیربکس | محدوده گشتاور خروجی (Nm) | راندمان تقریبی (%) | نسبت چگالی گشتاور (Nm/kg) | لقی (Arcmin) |
|---|---|---|---|---|
| خورشیدی (سیاره ای) | ۱۰ تا ۱۰۰,۰۰۰ و بیشتر | ۹۲ – ۹۷ | بسیار بالا (تا ۵ برابر رقبا) | ۱ – ۵ (بسته به تعداد طبقه) |
| حلزونی | ۵ تا ۴,۰۰۰ | ۴۰ – ۸۵ | متوسط | ۲۰ – ۶۰ |
| شافت مستقیم (هلیکال) | ۵ تا ۲۰,۰۰۰ | ۹۴ – ۹۸ | بالا | ۵ – ۱۵ |
| سیاره ای با لقی کم (سروو) | ۱ – ۳,۰۰۰ | ۹۰ – ۹۶ | بسیار بالا | کمتر از ۱ |
جدول بالا مقایسه ای کلی از عملکرد گشتاور در طرح های رایج ارائه می دهد. گیربکس خورشیدی در چگالی گشتاور به وضوح برتری دارد و در عین حال راندمان رقابتی خود را حفظ می کند. در ادامه به تشریح مفاهیم و عوامل مؤثر بر این عملکرد می پردازیم.
گشتاور در گیربکس خورشیدی چیست؟ تعریف و مفاهیم پایه
گشتاور (Torque) در یک گیربکس خورشیدی بیان کننده تمایل نیروی چرخشی برای چرخاندن محور خروجی است. این کمیت معمولاً بر حسب نیوتن متر (Nm) سنجیده می شود. در طراحی سیستم های انتقال قدرت، تفکیک گشتاور ورودی، گشتاور خروجی و گشتاور قابل تحمل توسط اجزای داخلی از اهمیت بالایی برخوردار است. ساختار سیاره ای به دلیل ویژگی منحصربه فرد تقسیم بار، ظرفیت گشتاور را در مقایسه با یک جفت دنده ساده به شدت افزایش می دهد.
تفاوت گشتاور ورودی و خروجی در گیربکس خورشیدی
گشتاور ورودی از طرف موتور (الکتروموتور یا سروو موتور) به شافت ورودی و سپس به چرخ دنده خورشیدی (Sun Gear) تحویل می شود. این گشتاور با ضریب نسبت کاهش تقویت شده و در خروجی (معمولاً قفسه سیاره ای یا چرخ دنده رینگی) ظاهر می شود. طبق اصل بقای توان (با کسر تلفات) گشتاور خروجی از رابطه گشتاور خروجی ≈ گشتاور ورودی × نسبت کاهش × راندمان کلی تبعیت می کند. بنابراین، برای یک گیربکس با نسبت کاهش ۱:۱۰ و راندمان ۹۵٪، گشتاور خروجی تقریباً ۹٫۵ برابر گشتاور ورودی خواهد بود.
باید توجه داشت که گشتاور ورودی محدود به ظرفیت موتور و محدودیت های مکانیکی کوپلینگ است، در حالی که گشتاور خروجی تعیین کننده توانایی غلبه بر بار است. در طراحی، نمی توان گشتاور ورودی را نامحدود افزایش داد، زیرا تنش های تماسی و خمشی دندانه های چرخ دنده خورشیدی و سیاره ها محدودیت ایجاد می کنند. سازندگانی مانند SEW-Eurodrive و Bonfiglioli برای هر سری از گیربکس های خورشیدی خود منحنی حد مجاز گشتاور ورودی بر حسب سرعت را ارائه می دهند تا از شکست خستگی دنده ها جلوگیری شود.
نقش نسبت کاهش در افزایش گشتاور
نسبت کاهش (Gear Ratio) مهم ترین عامل تعیین کننده گشتاور خروجی در یک طبقه معین است. در یک مجموعه سیاره ای ساده، با ثابت نگه داشتن رینگی و دریافت نیرو از خورشیدی، نسبت کاهش به صورت ۱ + (تعداد دندانه های رینگی / تعداد دندانه های خورشیدی) محاسبه می شود. هر چه این نسبت بزرگ تر باشد، سرعت خروجی کمتر و گشتاور خروجی بزرگ تر می شود. برای مثال، اگر یک طبقه نسبت ۱:۷ داشته باشد، گشتاور خروجی ایده آل ۷ برابر ورودی خواهد بود.
با این وجود، افزایش نسبت کاهش صرفاً به معنای گشتاور بیشتر نیست، زیرا محدودیت های عملی مثل افزایش اصطکاک، کاهش راندمان و افزایش لقی (Backlash) در طبقات بیشتری ظاهر می شود. در عمل، برای نسبت های بالاتر از ۱۰۰، از گیربکس های خورشیدی چندطبقه استفاده می شود. هر طبقه اضافی، ضمن افزایش گشتاور، تلفات اصطکاکی را هم اضافه می کند؛ بنابراین انتخاب بهینه نسبت کاهش مستلزم تعادل میان گشتاور خروجی، دقت (لقی) و راندمان است. ابزارهای شبیه سازی مانند KISSsoft امکان تحلیل تأثیر نسبت کاهش بر تنش ها و تلفات را فراهم می کنند.
انواع گشتاور (اسمی، ماکزیمم، پیک و لحظه ای)
در کاتالوگ های فنی گیربکس خورشیدی با چند تعریف از گشتاور مواجه می شویم. گشتاور اسمی (Nominal Torque) حداکثر گشتاوری است که گیربکس می تواند به طور پیوسته و بدون تجاوز از عمر طراحی و حد حرارتی تحمل کند. این مقدار بر اساس استانداردهایی چون ISO 6336 و با در نظر گرفتن ضریب اطمینان تعیین می شود. گشتاور ماکزیمم (Maximum Torque) یا گشتاور مجاز، معمولاً بیانگر بیشترین گشتاوری است که در یک چرخه کاری مشخص (مثلاً تعداد دفعات راه اندازی در ساعت) قابل اعمال است.
گشتاور پیک (Peak Torque) حداکثر گشتاور لحظه ای است که گیربکس در شرایط اضطراری تحمل می کند، مثل شتاب ناگهانی یا ترمز اضطراری. تجاوز از این مقدار حتی برای چند میلی ثانیه می تواند به شکست دندانه ها یا تغییرشکل پلاستیک منجر شود. گشتاور لحظه ای همان گشتاور واقعی در هر لحظه از عملکرد است که ممکن است به دلیل تغییرات بار و سرعت متغیر باشد. در طراحی، سرویس فاکتور (Service Factor) برای پوشش این نوسانات به گشتاور اسمی اعمال می شود. برندهای معتبر مانند Flender (Siemens) و Sumitomo Drive Technologies نمودارهای سرویس فاکتور وابسته به نوع کاربرد (یکنواخت، ضربه ای، سنگین) ارائه می دهند.
فرمول ها و روش های محاسبه گشتاور گیربکس خورشیدی
محاسبه دقیق گشتاور برای انتخاب و سفارش یک گیربکس خورشیدی ضروری است. فرمول های پایه بر اساس روابط دینامیک چرخشی و ترمودینامیک سیستم انتقال قدرت استخراج می شوند. رویکرد مهندسی معمولاً از گشتاور خروجی مورد نیاز شروع شده و با اعمال ضرایب اطمینان، گشتاور ورودی و نسبت کاهش را تعیین می کند. استفاده از نرم افزارهای تحلیل مانند MATLAB/Simulink یا SolidWorks Motion نیز امکان شبیه سازی بارهای دینامیکی را فراهم می آورد.
فرمول پایه گشتاور بر اساس توان و دور
رابطه بنیادی میان توان (P)، گشتاور (T) و سرعت زاویه ای (n بر حسب دور بر دقیقه) به صورت $T = \frac{9550 \times P}{n}$ داده می شود که در آن T بر حسب نیوتن متر و P بر حسب کیلووات است. این فرمول برای گشتاور اسمی یک موتور یا گشتاور در هر شافتی صادق است. برای مثال، یک موتور ۱٫۵ کیلووات با دور ۱۴۰۰ rpm گشتاور ورودی حدود $T = 9550 \times 1.5 / 1400 \approx 10.2$ Nm تولید می کند. با اعمال نسبت کاهش ۱:۲۰ و راندمان ۹۲٪، گشتاور خروجی اسمی برابر $10.2 \times 20 \times 0.92 \approx 187.7$ Nm خواهد بود.
در عمل، منحنی گشتاور-سرعت الکتروموتور نیز مؤثر است. سروو موتورها معمولاً گشتاور ثابت تا سرعت نامی و سپس گشتاور کاهشی دارند. بنابراین محاسبه گشتاور در دورهای مختلف برای اطمینان از عدم عبور از حد مجاز گیربکس لازم است. بسیاری از سازندگان، جداول انتخاب سریع را برای ترکیب های مختلف موتور و گیربکس ارائه می دهند که فرایند انتخاب را ساده می کند.
محاسبه گشتاور خروجی با در نظر گرفتن راندمان
راندمان (Efficiency) یک گیربکس خورشیدی به عواملی مانند کیفیت چرخ دنده ها، روان کاری و تعداد طبقات وابسته است. راندمان هر طبقه معمولاً بین ۹۷٪ تا ۹۹٪ برای چرخ دنده های سخت کاری شده و سنگ زده است. اگر گیربکس n طبقه داشته باشد، راندمان کلی از حاصل ضرب راندمان هر طبقه و تلفات آب بندی ها به دست می آید: $\eta_{total} \approx 0.97^n$. برای مثال، یک گیربکس دو طبقه راندمانی در حدود ۹۴٪ (۰٫۹۷×۰٫۹۷) دارد. گشتاور خروجی واقعی با ضرب گشتاور ایده آل (حاصل ضرب ورودی در نسبت) در این راندمان محاسبه می شود.
توجه داشته باشید که راندمان تحت بار کامل اندازه گیری می شود؛ در بارهای جزئی ممکن است کمتر باشد. به علاوه، تلفات سیلینگ و تلاطم روغن نیز در راندمان تأثیر دارند. استاندارد ISO 14179-1:2000 روش های محاسبه راندمان در چرخ دنده های صنعتی را مشخص می کند. در تحلیل های دقیق از نرم افزار KISSsoft برای محاسبه تلفات هر جفت دنده استفاده می شود.
تأثیر تعداد دنده های سیاره ای بر توزیع گشتاور
یکی از مزیت های بزرگ معماری خورشیدی، تقسیم گشتاور میان چندین پینیون سیاره ای است. در یک مجموعه با ۳ سیاره، گشتاور خروجی از طریق ۳ نقطه تماس به چرخ دنده رینگی یا قفسه منتقل می شود. این موضوع تنش خمشی و تماسی روی هر دندانه را به شدت کاهش می دهد و اجازه می دهد گشتاور کلی بالاتری تحمل شود. افزایش تعداد سیاره ها از ۳ به ۴ یا ۵ می تواند ظرفیت گشتاور را تا ۳۰-۴۰٪ بالا ببرد، البته به شرطی که تقسیم بار به خوبی متعادل باشد.
توزیع نامتوازن بار میان سیاره ها (Load Sharing Error) می تواند منجر به بارگذاری بیش از حد روی یک یا دو سیاره و شکست زودرس شود. برای رفع این مشکل، در طراحی های پیشرفته از چرخ دنده خورشیدی شناور (Floating Sun) یا المان های الاستیک استفاده می شود. نرم افزارهای اجزای محدود مانند ANSYS برای تحلیل توزیع بار به کار می روند. برندهایی چون Bonfiglioli در گیربکس های سری 300 با ۳ یا ۴ سیاره، با طراحی دقیق پروفیل دنده و تولرانس های بسته به حداکثر ظرفیت گشتاور دست یافته اند.
عوامل مؤثر بر ظرفیت گشتاور در گیربکس خورشیدی
ظرفیت نهایی گشتاور یک گیربکس خورشیدی تابعی از طراحی مکانیکی، متریال و شرایط کاری است. درک این عوامل به انتخاب گیربکسی بادوام و ایمن کمک شایانی می کند. حتی اگر یک گیربکس روی کاغذ گشتاور اسمی بالایی داشته باشد، عدم رعایت این عوامل می تواند طول عمر را به کسری از مقدار پیش بینی شده کاهش دهد.
جنس و عملیات حرارتی چرخ دنده ها
استحکام خستگی دنده ها و مقاومت در برابر سایش مستقیماً ظرفیت گشتاور را تعیین می کند. فولادهای آلیاژی مانند 20MnCr5 یا 8620H پس از کربوریزه شدن (Case Hardening) و سنگ زنی دقیق، سختی سطحی تا 60 HRC و مقاومت خمشی بسیار بالایی پیدا می کنند. این عملیات سختی مغز چقرمه و سطح سخت ایجاد می کند که تنش های تماسی بالا (تا 1800 MPa و بیشتر) را تحمل می کند. به همین دلیل، گیربکس های خورشیدی صنعتی از چنین مواد و فرایندهایی استفاده می کنند.
برای کاربردهای با گشتاور پیک بالا و ضربه ای، ممکن است از فولادهای نیکل-کروم-مولیبدن با عملیات نیتریده استفاده شود. کیفیت ساخت چرخ دنده (دقت کلاس ISO 5 یا 6) نیز بر توزیع بار و نویز و در نتیجه گشتاور قابل تحمل مداوم تأثیر می گذارد. طبق استاندارد ISO 6336، ظرفیت گشتاور مجاز بر اساس معیارهای لهیدگی (پیتینگ) و شکست دندانه محاسبه می شود. تولیدکنندگان مشهور مانند SEW-Eurodrive با بهره گیری از خطوط تولید سنگ زنی دقیق، رتبه گشتاور اسمی را تضمین می کنند.
کیفیت روان کاری و سیستم خنک کاری
روان کاری نه تنها اصطکاک بین دندانه ها و یاتاقان ها را کاهش می دهد، بلکه نقش حیاتی در خنک کاری و جلوگیری از افزایش دمای بیش از حد دارد. گرمای تولیدشده ناشی از تلفات مکانیکی به دما تبدیل می شود و اگر دفع نشود، ویسکوزیته روغن کاهش یافته و فیلم روان کار از بین می رود (پدیده Scuffing). در گیربکس های خورشیدی با گشتاور مداوم بالا (مثلاً در نوار نقاله های سنگین) استفاده از سیستم خنک کاری اجباری (فن و مبدل حرارتی) ضروری است. ظرفیت حراراتی گیربکس (Thermal Rating) محدودکننده گشتاور پیوسته مجاز است.
انتخاب روغن با گرید ویسکوزیته مناسب (مثلاً ISO VG 220 یا 320 برای بارهای سنگین) و تعویض دوره ای آن مطابق توصیه سازنده، ظرفیت گشتاور را حفظ می کند. در برخی از گیربکس ها از روغن های سنتتیک با شاخص گران روی بالا استفاده می شود تا در دماهای گسترده عملکرد پایدار داشته باشند. تحلیل المان محدود حراراتی با نرم افزارهایی مانند KISSsoft امکان پیش بینی نقاط داغ و طراحی بهینه مسیر روغن را فراهم می کند.
لقی (Backlash) و سختی پیچشی
لقی یا Backlash، فاصله زاویه ای آزاد بین دندانه های درگیر است که در تغییر جهت حرکت حس می شود. لقی کم برای کاربردهای دقیق (مانند روباتیک و ماشین های CNC) حیاتی است، اما به دلیل تلرانس های بسته و پروفیل دنده، معمولاً ظرفیت گشتاور را کمی کاهش می دهد. گیربکس های با لقی فوق کم (کمتر از ۱ دقیقه قوسی) از دنده های پروفیل اصلاح شده و پیش بارگذاری استفاده می کنند، اما این پیش بار خود تنش اضافی ایجاد می کند و گشتاور پیوسته مجاز را محدود می سازد.
سختی پیچشی (Torsional Stiffness) نیز معیاری از میزان تغییرشکل زاویه ای تحت گشتاور است. یک گیربکس خورشیدی با صلبیت بالا زیر بار گشتاور زیاد دقت موقعیت خود را حفظ می کند. در سروو کاربردها، گشتاور شتاب و ترمز بالا نیازمند صلبیت بالا و لقی کم است تا از نوسان (Oscillation) جلوگیری شود. سازندگان معمولاً دو دسته گیربکس با لقی استاندارد (۵-۸ Arcmin) و لقی کاهش یافته (۱-۳ Arcmin) ارائه می دهند؛ انتخاب میان آن ها بستگی به الزامات گشتاور و دقت دارد.
نوع بلبرینگ ها و تحمل بار شعاعی/محوری
بلبرینگ های به کاررفته در شافت خروجی و اجزای دوار، نقش مستقیمی در ظرفیت گشتاور و عمر گیربکس دارند. بارهای خارجی شعاعی و محوری (مانند بار چرخ دنده باز، کشش تسمه یا وزن کوپلینگ) به عنوان بارهای اضافی به بلبرینگ ها و در نهایت به چرخ دنده ها وارد می شوند. ترکیب این بارها با گشتاور انتقالی ممکن است از ظرفیت دینامیکی بلبرینگ فراتر رود. بلبرینگ های مخروطی یا استوانه ای با ظرفیت بالا برای تحمل این بارها انتخاب می شوند.
در گیربکس های خورشیدی با شافت خروجی توپر یا توخالی، آرایش بلبرینگ ها به گونه ای طراحی می شود که لنگر واژگونی ناشی از بار شعاعی را جبران کند. استانداردهایی مانند ISO 281 بار مجاز دینامیکی و استاتیکی بلبرینگ ها را محاسبه می کنند. در صورت وجود بار محوری بالا، استفاده از بلبرینگ های کف گرد یا آرایش دوتایی الزامی است. برند Sumitomo Drive Technologies در سری های Cyclo خود از بلبرینگ های فوق العاده مقاوم برای بارهای ضربه ای و اضافه بار استفاده می کند.
مقایسه گشتاور گیربکس خورشیدی با سایر گیربکس ها
برای درک بهتر مزیت های گشتاور در گیربکس خورشیدی، مقایسه آن با طرح های رایج مانند حلزونی و شافت مستقیم (هلیکال) ضروری است. هر یک از این فناوری ها در بازه های خاصی از گشتاور، راندمان و ابعاد برتری دارند، اما گیربکس خورشیدی در ترکیب چگالی گشتاور و راندمان سرآمد است.
گیربکس خورشیدی در مقابل گیربکس حلزونی
گیربکس حلزونی با یک جفت دنده حلزون و چرخ دنده، نسبت های کاهش بالا را در یک طبقه به دست می دهد، اما راندمان پایینی (اغلب ۴۰-۷۰٪) به ویژه در نسبت های بالا دارد. این راندمان اندک موجب می شود برای رسیدن به یک گشتاور خروجی معین، به موتور قوی تری نیاز باشد و گرمای زیادی تولید شود. در مقابل، گیربکس خورشیدی با راندمان ۹۲-۹۷٪، بخش بسیار بزرگ تری از توان ورودی را به گشتاور مفید تبدیل می کند. به عنوان مثال، برای گشتاور خروجی ۵۰۰ Nm، یک گیربکس حلزونی ممکن است به موتور ۳ کیلوواتی نیاز داشته باشد، حال آنکه گیربکس خورشیدی مشابه با موتور ۱.۵ کیلووات همان گشتاور را تأمین می کند.
علاوه بر این، گیربکس حلزونی به دلیل اصطکاک بالا مستعد سایش سریع تر است و گشتاور پیک مداوم آن محدودتر است. در کاربردهای با سیکل کاری بالا و گشتاور مداوم، گیربکس خورشیدی گزینه برتری محسوب می شود. با این حال، حلزونی ها خودقفل شوندگی دارند که در برخی بالابرها مزیت ایمنی ایجاد می کند، ولی در موضوع گشتاور خالص، طرح خورشیدی پیشرو است.
گیربکس خورشیدی در مقابل گیربکس شافت مستقیم
گیربکس های شافت مستقیم (هلیکال موازی) راندمان بالایی (تا ۹۸٪) دارند و ظرفیت گشتاور خوبی ارائه می دهند، اما چگالی گشتاورشان به اندازه طرح خورشیدی نیست. دلیل آن است که در آرایش موازی، نیروها توسط یک یا دو جفت دنده منتقل می شوند، در حالی که در خورشیدی، بار میان چندین نقطه درگیر تقسیم می شود. برای یک گشتاور ۱۰۰۰ Nm، ابعاد گیربکس شافت مستقیم معمولاً بزرگ تر و سنگین تر از معادل خورشیدی است. این تفاوت در صنایع هوافضا و روباتیک که وزن و حجم حیاتی اند، اهمیت دوچندان پیدا می کند.
نسبت کاهش در یک طبقه شافت مستقیم حداکثر حدود ۱:۴ تا ۱:۶ است، در حالی که خورشیدی به راحتی ۱:۷ تا ۱:۱۰ در یک طبقه می دهد. برای نسبت های بالا، گیربکس شافت مستقیم نیازمند چندین طبقه و افزایش طول است که خود باعث کاهش صلبیت می شود. بنابراین، در محدوده گشتاورهای بالا و فضای محدود، خورشیدی برتری مشهودی دارد.
مزایای گشتاور بالا در حجم کوچک
چگالی گشتاور (Torque Density) یعنی نسبت گشتاور قابل تحمل به وزن یا حجم، مهم ترین برگ برنده گیربکس خورشیدی است. این ویژگی باعث شده در جرثقیل ها، وینچ ها، میکسرهای سنگین و ماشین آلات تزریق پلاستیک به گزینه اول تبدیل شود. سازندگان با استفاده از دنده های کربوریزه و سنگ زده، طرح های چندسیاره ای و محفظه های بهینه سازی شده با FEM، به طور مداوم این چگالی را بهبود می بخشند. برای نمونه، یک گیربکس خورشیدی با وزن ۵۰ کیلوگرم می تواند گشتاوری معادل چند هزار نیوتن متر تحمل کند، در حالی که رقیب حلزونی آن چندین برابر وزن دارد.
این مزیت علاوه بر کاهش هزینه های سازه ای و فضای نصب، اینرسی معادل در محور موتور را نیز کاهش می دهد که برای سروو سیستم های با شتاب بالا حیاتی است. در واقع، نسبت گشتاور به اینرسی (Torque-to-Inertia Ratio) نیز در خورشیدی ها بهینه است و پاسخ دینامیکی سریع تری فراهم می کند.
کاربردهای صنعتی بر اساس محدوده گشتاور
گیربکس های خورشیدی در طیف وسیعی از صنایع، از میکرومکانیک تا فولاد، به کار می روند. انتخاب صحیح بر اساس محدوده گشتاور مورد نیاز و مشخصات بار (پیوسته، ضربه ای، شتاب بالا) انجام می شود. در ادامه سه دسته اصلی کاربرد و الزامات گشتاورشان بررسی می شود.
روباتیک و سروو موتورها (گشتاورهای دقیق)
در روبات های صنعتی، بازوهای مفصلی نیازمند گشتاورهای نسبتاً کم تا متوسط (۱۰ تا ۵۰۰ Nm) اما با دقت موقعیت دهی فوق العاده و صلبیت پیچشی بالا هستند. گیربکس خورشیدی با لقی کم (کمتر از ۳ Arcmin) که مخصوص سروو موتور طراحی شده، در این حوزه حکمرانی می کند. این گیربکس ها معمولاً در اندازه های کوچک و با فلنج های استاندارد (مانند سری های Precision Planetary) عرضه می شوند. برندهایی مثل Neugart, Apex Dynamics و Wittenstein در این بخش پیشرو هستند.
گشتاور پیک بالا برای شتاب دهی سریع و ترمزهای ناگهانی در روبات ها الزامی است. طراحی چندسیاره ای و پیش بارگذاری دنده ها کمک می کند که لقی به حداقل برسد بدون آنکه گشتاور پیوسته مجاز به شدت کاهش یابد. انتخاب سرویس فاکتور ۱.۵ تا ۲ برای این کاربردها معمول است.
تسمه نقاله و بالابرها (گشتاورهای بالا و پیوسته)
نوار نقاله های معدن، بالابرهای سطلی و آسانسورهای صنعتی به گشتاورهای پیوسته بالا (۵۰۰ تا ۲۰,۰۰۰ Nm) و سیکل کاری طولانی نیاز دارند. در این موارد، گیربکس خورشیدی به دلیل راندمان بالا و دوام زیاد، اقتصادی ترین انتخاب است. این گیربکس ها معمولاً با پایه های سنگین، خنک کاری اجباری و روغن های با ویسکوزیته بالا تجهیز می شوند. برندهای بزرگ مانند Flender و SEW-Eurodrive سری های صنعتی مخصوص نوار نقاله با گشتاور اسمی تا چند ده هزار نیوتن متر ارائه می دهند.
بارهای ضربه ای ناشی از گیرکردن مواد یا استارت های پرتکرار، نیازمند گشتاور پیک بالاتر از اسمی است. بنابراین سرویس فاکتور معمولاً ۱.۷۵ یا ۲ انتخاب می شود. همچنین ظرفیت بار شعاعی خروجی (Overhung Load) در این کاربردها باید دقیقاً محاسبه شود.
ماشین آلات سنگین و میکسرها (گشتاورهای ضربه ای)
میکسرهای بتن، آسیاب های گلوله ای، سنگ شکن ها و پرس های ضربه ای با گشتاورهای بسیار بالا همراه با ضربات مکرر روبه رو هستند. در این محیط ها، نه تنها گشتاور اسمی، بلکه ظرفیت تحمل اضافه بار لحظه ای (حداقل ۲۰۰٪ گشتاور اسمی) تعیین کننده است. گیربکس خورشیدی با چند سیاره و دنده های فوق محکم، این شوک ها را جذب می کند. یاتاقان های غلتشی بزرگ و شافت های قطور نیز برای تحمل لنگرهای خمشی تعبیه می شوند.
در میکسرهای صنعتی با توقف ناگهانی یا تغییر جهت، گشتاور معکوس ناگهانی ایجاد می شود. لقی استاندارد (۵-۸ Arcmin) در این کاربردها قابل قبول است، اما صلبیت سازه ای و استحکام دنده ها باید فوق العاده باشد. تحلیل های خستگی و ضربه با نرم افزارهایی نظیر ANSYS یا Romax انجام می شود تا از عمر ۲۵,۰۰۰ ساعته اطمینان حاصل شود.
نکات تخصصی در انتخاب گیربکس خورشیدی بر اساس گشتاور
انتخاب یک گیربکس خورشیدی صرفاً بر اساس گشتاور اسمی کاتالوگی ریسک شکست را بالا می برد. باید فاکتورهای دینامیکی، حرارتی و سیکل کاری به دقت لحاظ شوند. در ادامه سه نکته کلیدی که مهندسان باتجربه در نظر می گیرند آورده شده است.
سرویس فاکتور (Service Factor) و گشتاور مجاز
سرویس فاکتور ضریبی است که نوع بار، مدت کارکرد روزانه و تعداد استارت در ساعت را پوشش می دهد. برای یک نوار نقاله با بار یکنواخت و ۸ ساعت کار، فاکتور ۱.۰ تا ۱.۲۵ کافی است، اما برای میکسر سنگین با ۲۴ ساعت کار و ضربه های شدید ممکن است به ۲.۰ یا بیشتر برسد. گشتاور مجاز واقعی = گشتاور اسمی کاتالوگ تقسیم بر سرویس فاکتور. بنابراین اگر گیربکسی گشتاور اسمی ۱۰۰۰ Nm دارد و سرویس فاکتور ۱.۸ باشد، گشتاور مجاز عملیاتی حدود ۵۵۵ Nm است. کاتالوگ های SEW، Bonfiglioli و Sumitomo جداول دقیقی بر اساس کلاس بار (I, II, III) ارائه می دهند.
بررسی گشتاور شتاب و ترمز
در چرخه های کاری با شتاب و ترمز بالا (مانند روبات ها و میزهای دوّار CNC)، گشتاور دینامیکی از گشتاور اسمی فراتر می رود. اینرسی بار و موتور، و زمان شتاب تأثیر مستقیم دارند. گشتاور شتاب از رابطه $T{acc} = J{total} \times \alpha$ (که $J_{total}$ اینرسی معادل در محور گیربکس و $\alpha$ شتاب زاویه ای است) محاسبه می شود. این گشتاور به اضافه گشتاور مقاوم بار نباید از گشتاور پیک مجاز گیربکس فراتر رود. در غیر اینصورت، پدیده Backlash Shock یا شکست دندانه ها رخ می دهد.
برای کاربردهای سروو، علاوه بر گشتاور مؤثر (RMS Torque) که معیار گرمایی است، گشتاور پیک نیز باید در محدوده مجاز باشد. نرم افزارهای انتخاب آنلاین مانند SERVOsoft از Bonfiglioli به مهندسان امکان می دهد پروفیل حرکت را وارد و صحت انتخاب را تأیید کنند.
تطابق گشتاور با اینرسی بار
اینرسی بار و اینرسی موتور باید به گونه ای تطابق یابند که پایداری کنترل و حداقل نوسان حاصل شود. در سیستم های سروو، نسبت اینرسی بار به اینرسی موتور (Inertia Mismatch) معمولاً زیر ۱۰:۱ توصیه می شود. یک گیربکس خورشیدی با نسبت کاهش مناسب، اینرسی بار منعکس شده به موتور را به اندازه مجذور نسبت کاهش (یعنی $J{reflected} = J{load} / i^2$) کاهش می دهد. این ویژگی باعث می شود گشتاور موتور صرف شتاب دهی خود اینرسی بار نشود و پاسخ سریع تر حاصل شود. بنابراین، انتخاب نسبت کاهش نه تنها برای گشتاور، بلکه برای تطابق اینرسی هم استراتژیک است.
سوالات متداول (FAQ)
آیا گشتاور خروجی همیشه از حاصل ضرب نسبت کاهش در گشتاور ورودی است؟
خیر، گشتاور ایده آل خروجی از حاصل ضرب گشتاور ورودی در نسبت کاهش به دست می آید، اما در عمل به دلیل تلفات اصطکاک و حرارتی، راندمان کمتر از ۱۰۰٪ است. بنابراین گشتاور واقعی همواره مقداری کمتر از این مقدار تئوری است. برای محاسبه دقیق باید راندمان کل گیربکس (حاصل ضرب راندمان طبقات) را نیز در نظر گرفت.
چگونه گشتاور گیربکس خورشیدی را در عمل اندازه گیری کنیم؟
متداول ترین روش ها استفاده از گشتاور سنج (Torque Transducer) است که بین موتور و گیربکس یا بین گیربکس و بار نصب می شود. روش دیگر، محاسبه از طریق جریان و دور موتور و استفاده از ثابت گشتاور موتور است، اما این روش دقت کمتری دارد. در تست های کارخانه ای از دینامومتر استفاده می شود.
علت کاهش گشتاور در گیربکس خورشیدی چیست؟
کاهش گشتاور می تواند ناشی از افزایش اصطکاک به دلیل روان کاری نامناسب، فرسودگی دندانه ها، تنظیم نادرست لقی یا یاتاقان های معیوب باشد. همچنین افزایش دمای بیش از حد و رقیق شدن روغن باعث کاهش راندمان و در نتیجه افت گشتاور می شود. بررسی دوره ای روغن و لقی برای حفظ ظرفیت گشتاور ضروری است.
مطالب مرتبط جهت مطالعه:
دیدگاهتان را بنویسید